Knowledge Atlas
AI 知识地图
从问题、方法、系统到社会影响,理解 AI 的不同分支如何相连。LLM 与 Agent 是其中的重要路线,不是整个学科。
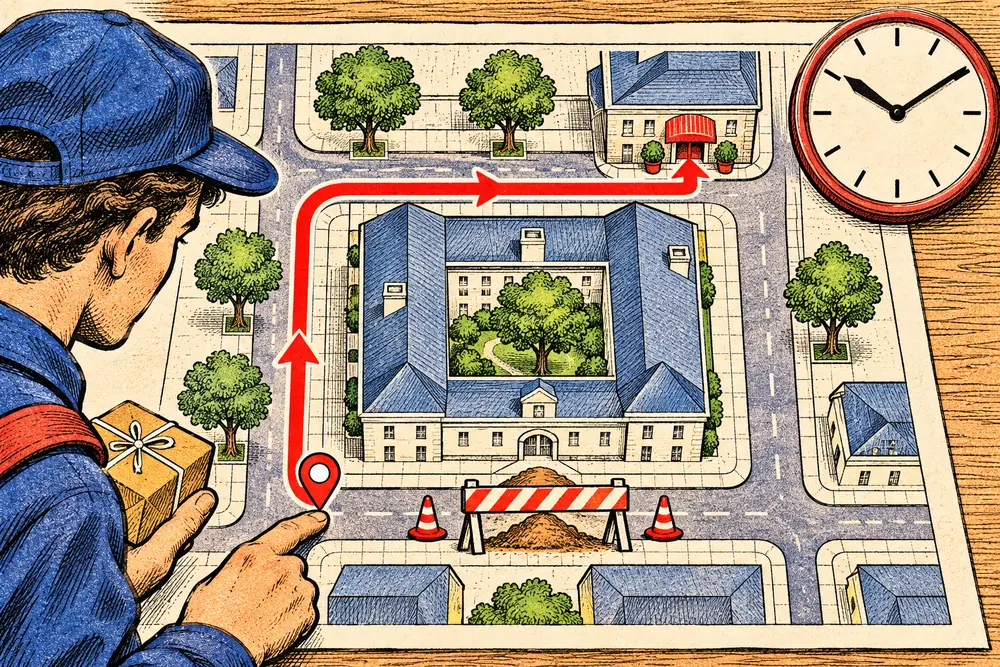
一单配送,需要几种智能?
- 感知与预测
- 识别面单地址,是从图像取信息;估计何时送达,是根据历史与当前条件做预测。
- 规划与决策
- 道路封闭,需要在可通行路网中重新选路。地址有歧义,交给人确认。整个流程并不要求聊天模型。
本书讲到了哪里
这是一张编辑组织的导航地图,不是互斥的学科分类,也不代表各方向已经等量覆盖。领域框架参考 AIMA 的公开目录,覆盖状态按本站实际内容记录。
- 可检索术语
- 170 个
- 深度解释
- 36 个
- 术语专题
- 24 篇
- 研究导读
- 21 篇
以上层级有包含关系,不相加;134 个术语仍只有基础释义。当前重点是语言模型与应用工程,没有用词条数量代替学科完整度。
01
Search & Planning(搜索与规划)
目标明确时,怎样在可能的行动中找到可行方案?
- 关键方法
- 状态空间、启发式搜索、约束满足、规划
- 问题场景
- 在路径、资源和时间限制下制定配送方案。生成一段计划文字,不等于已经检验计划可执行。
- 本站覆盖
- 历史与基础导论
继续深化的方向
尚缺 A*、约束求解与规划算法的独立推导及可运行示例。
02
Knowledge & Uncertainty(知识与不确定性)
事实不完整甚至相互冲突时,怎样表达知识并推断?
- 关键方法
- 逻辑、知识表示、概率模型、因果问题
- 问题场景
- 有症状不代表唯一病因;相关性、条件概率和干预效果需要分开。语言流畅也不构成形式证明。
- 本站覆盖
- 概念概览
继续深化的方向
尚缺概率图模型、因果识别与形式推理专题;不能用 RAG 章节替代这些基础。
03
Statistical Learning(统计学习)
怎样从样本中学到能适用于新数据的规律?
- 关键方法
- 回归、分类、聚类、树模型、泛化与正则化
- 问题场景
- 预测需求量或筛选异常订单,先比较简单基线与复杂模型,再看数据漂移和错误代价。
- 本站覆盖
- 基础原理与深度词条
继续深化的方向
尚缺传统模型的成体系实训、统计推断和样本量设计。
04
Deep Learning(深度学习与表示)
如何学习输入的表示,并用优化目标塑造模型行为?
- 关键方法
- 神经网络、Embedding、Attention、Transformer
- 问题场景
- 同一模型中的向量距离取决于训练目标,不是现实世界中意义相同或因果相同的保证。
- 本站覆盖
- 专题正文与关联论文
继续深化的方向
已加入一维梯度算例;多层网络推导、可运行实验及 CNN/RNN/GNN 的系统比较仍待深化。
05
Reinforcement Learning(强化学习与决策)
行动会改变后续环境时,如何优化长期回报?
- 关键方法
- 状态、动作、策略、价值、探索与离线数据
- 问题场景
- 策略优化不只看一次回答是否好,也看后续结果;奖励指标选错,系统可能学会错误目标。
- 本站覆盖
- 学习信号与后训练案例
继续深化的方向
RLHF 只是交叉应用,本站尚未覆盖完整 MDP、动态规划与控制课程。
06
Perception & Robotics(感知与机器人)
系统如何从图像、声音和传感器理解环境,并作用于物理世界?
- 关键方法
- 视觉、语音、空间估计、运动规划、控制
- 问题场景
- 识别画面中的杯子、估计杯子位置、让机械臂拿起杯子,是不同层次的任务。
- 本站覆盖
- 多模态入门与行业概览
继续深化的方向
尚缺检测/分割、语音建模、SLAM、机器人控制与实机验证专题。
07
Foundation Models(基础模型与生成)
通用预训练怎样迁移到语言、图像及其他任务?
- 关键方法
- 预训练、后训练、语言建模、扩散与多模态
- 问题场景
- 聊天助手是在模型外叠加检索、工具、权限和界面的产品,不是模型权重本身。
- 本站覆盖
- 当前主要深读方向
继续深化的方向
以公开论文和产品资料为界,不掌握厂商未披露的数据及训练配方。
08
AI Systems(工程与运行系统)
如何把模型组成可观测、可验证、可恢复的服务?
- 关键方法
- 数据工程、检索、工具、Agent、部署与成本
- 问题场景
- 知识问答需要同时处理资料版本、用户权限、检索结果、生成质量和故障恢复。
- 本站覆盖
- 产品链路、深度词条与案例
继续深化的方向
尚缺分布式训练、GPU 性能剖析、服务压测及可复现端到端工程。
09
Evaluation(评测与科学证据)
一项能力主张在什么条件下成立,又在哪些情况下失效?
- 关键方法
- 数据划分、基线、消融、误差分析与复现
- 问题场景
- 换模型、提示、检索或工具都可能改变结果;总分必须与实验条件一起读。
- 本站覆盖
- 评测专题、论文导读与来源登记
继续深化的方向
尚无本站独立复现实验、统一对照数据与外部具名专家审稿。
10
AI & Society(产业、治理与人文)
能力落地后,收益、责任和人的自主性怎样分配?
- 关键方法
- 组织流程、任务变化、风险治理与职业发展
- 问题场景
- 岗位的一部分任务可以自动化,不等于整个职业会消失;业务收益也不等于基准得分。
- 本站覆盖
- 行业、趋势、治理与职业章节
继续深化的方向
企业一手访谈、长期成效研究及分行业专家评阅仍需建设。
怎样审读一项研究结论
先核对主张和实验条件,再判断能否迁移到自己的问题。以下是本站依据 NeurIPS Checklist 整理的阅读框架,不表示每篇导读已经完成实验复现。
Claim(主张)
先写清论文究竟声称改善了什么,以及没有声称解决什么。摘要中的目标不能自动当作已证实结果。
Setup(实验条件)
核对数据版本、划分、模型、提示、工具与计算预算。条件不同的两个分数不能直接当作同一场比赛。
Comparison(比较)
比较基线是否合理、资源是否可比;消融实验是否支持作者对改进原因的解释。
Uncertainty(不确定性)
检查样本量、重复实验、误差条和失败样本。一次最好成绩不能代替稳定表现。
Reproduction(复现)
查找代码、数据、运行配置与依赖。公开了代码不等于已被独立复现;没有材料也不等于结论必然错误。
Transfer(适用范围)
将任务、语言、时间、环境与使用成本逐项对照业务场景。研究中的效果需要新的证据才能推广到真实产品。
“作者报告”“本站核对原文”“本站复现实验”是不同证据层级;当前论文区提供原文导读,尚无本站独立复现结果。
地图依据与编辑记录
S1Artificial Intelligence: A Modern Approach, Table of ContentsStuart Russell and Peter Norvig · 作者教材目录 · 查阅 2026-10-24
↗S2Machine Learning GlossaryGoogle for Developers · 官方技术文档 · 查阅 2026-10-24
↗S3NeurIPS Paper Checklist GuidelinesNeurIPS · 官方研究规范 · 查阅 2026-10-24
↗地图更新:2026-10-24。本页为本站维护者整理的教学导航;覆盖判断不是外部认证。具体知识按各页的核对日期和来源使用。